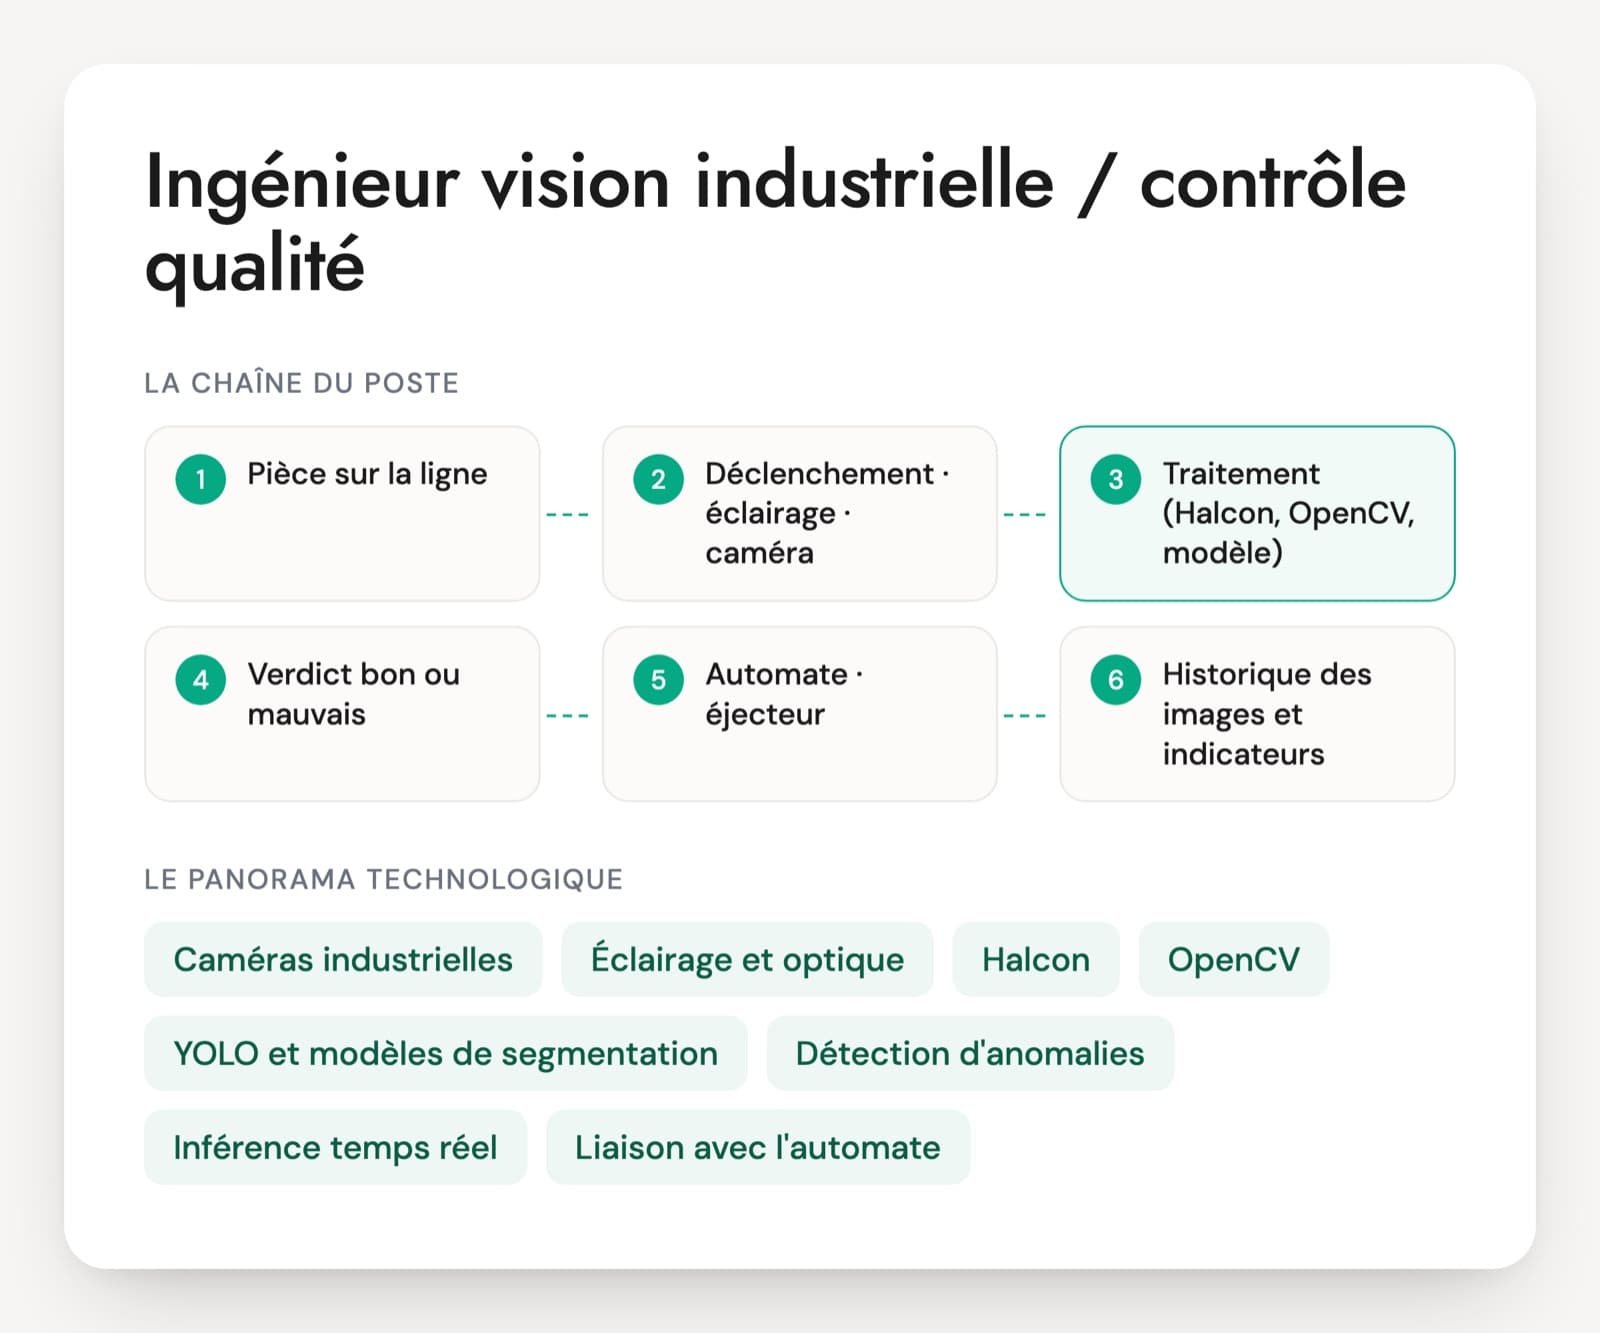
Un ingénieur vision industrielle conçoit et met au point les postes d'inspection automatique : caméra, objectif, éclairage, déclenchement, logiciel d'analyse et signal envoyé à l'automate pour éjecter une pièce. Il travaille avec Halcon, Cognex ou Keyence, et de plus en plus avec des modèles de deep learning quand les règles classiques ne suffisent plus. Les postes se trouvent chez les intégrateurs et fabricants de machines spéciales, dans les sociétés d'ingénierie qui placent des consultants, et directement en usine.
Les CV se partagent souvent entre deux origines. Les uns viennent de l'automatisme et de la vision classique, les autres du deep learning et de la data science. Les deux peuvent réussir, à condition de combler ce qui leur manque : l'éclairage, l'optique et la cadence pour le profil data, l'entraînement et l'évaluation d'un modèle pour le profil automatisme. Sur une ligne, on juge un système à ses faux rejets et à ses défauts manqués, rarement à un score de benchmark.
Si le poste porte sur une ligne déjà équipée, commencez par les questions sur les faux rejets et la dérive, qui montrent vite l'expérience de mise en service. Le PDF propose l'entretien complet avec 30 questions sur six axes, une étude de cas de 20 minutes sur l'inspection de bouchons à haute cadence et une grille de 1 à 4.
Du capteur à l'automate, le matériel et les logiciels d'un poste d'inspection
Caméras industrielles
Les caméras matricielles photographient une pièce, arrêtée ou en mouvement. Les caméras linéaires servent pour un produit qui défile en continu, comme une bande de papier, une tôle ou un film. Elles se branchent en GigE Vision ou USB3 Vision et se pilotent selon le standard GenICam. La résolution se choisit à partir du plus petit défaut à voir, rapporté au champ observé.
Éclairage et optique
Une grande part du résultat se joue avant le logiciel. Rétroéclairage pour une silhouette, dôme pour une surface brillante, éclairage rasant pour faire ressortir une rayure, lumière structurée pour le relief. Les objectifs télécentriques suppriment l'effet de perspective pour les mesures. Un ingénieur expérimenté regarde d'abord la lumière quand un contrôle devient instable.
Halcon, Cognex et Keyence
Les logiciels et systèmes de vision les plus présents dans les offres. Halcon, de MVTec, est une bibliothèque très complète prisée des intégrateurs. Cognex vend la bibliothèque VisionPro et les caméras intelligentes In-Sight, Keyence des systèmes prêts à configurer. Tous intègrent désormais des outils de deep learning. Demandez sur quelles applications réelles la personne les a utilisés.
OpenCV, C++ et Python
OpenCV est la bibliothèque open source de traitement d'images : filtrage, seuillage, morphologie, contours, calibration. Elle sert aux développements sur mesure, souvent en C++ pour tenir la cadence et en Python pour prototyper. Un ingénieur vision doit savoir régler un problème simple sans réseau de neurones.
YOLO et modèles de segmentation
Les modèles d'Ultralytics (YOLO11, puis YOLO26 sorti en janvier 2026) sont devenus courants pour localiser des défauts. Leur licence AGPL-3.0 oblige à prendre une licence entreprise pour les intégrer dans un produit sans en publier le code, un point que les profils expérimentés connaissent. Des modèles comme SAM servent aussi à accélérer l'annotation des images.
Détection d'anomalies
Quand les défauts sont trop rares pour entraîner un détecteur, on apprend l'aspect d'une pièce conforme et on signale ce qui s'en écarte. La bibliothèque open source anomalib regroupe des méthodes comme PatchCore et PaDiM, et le jeu de données MVTec AD sert de référence. Le réglage du seuil reste la partie délicate une fois en production.
Inférence temps réel
Le modèle doit rendre son verdict dans le temps laissé par la cadence. TensorRT pour les GPU NVIDIA, OpenVINO pour le matériel Intel et ONNX Runtime accélèrent l'inférence sur un PC industriel ou une carte Jetson. Demandez le budget de temps par pièce et la façon dont il a été mesuré.
Liaison avec l'automate
Le verdict part vers l'automate (PLC) qui commande l'éjection ou l'arrêt de la ligne, par des sorties numériques ou par un bus de terrain comme Profinet, EtherNet/IP ou OPC UA. La prise de vue est déclenchée par un capteur de présence ou un codeur sur le convoyeur. Une erreur de synchronisation fait éjecter la mauvaise pièce.
Le poste change selon l'employeur. Chez un intégrateur ou un fabricant de machines spéciales, l'ingénieur vision conçoit des postes pour plusieurs clients, se déplace pour les mises en service et doit juger la faisabilité d'une application à partir de quelques échantillons. En usine, il maintient des postes existants, réduit les faux rejets et surveille la dérive dans le temps. En société d'ingénierie, il intervient en mission dans l'un ou l'autre de ces contextes. Automobile, agroalimentaire, pharmacie, emballage ou électronique imposent chacun leurs exigences de cadence et de traçabilité, à préciser dans l'offre.
Les compétences à vérifier chez un ingénieur vision industrielle
- Éclairage, optique et choix de caméra
- Traitement d'images classique et mesure
- Deep learning pour la détection de défauts
- Évaluation des faux rejets et des défauts manqués
- Temps réel et intégration avec l'automate
- Mise en service et suivi de la dérive
Des questions de mise en service pour un ingénieur vision industrielle
Chaque question vient avec ce qu'une bonne réponse contient et le signal qui doit vous alerter. Pas besoin d'être technique pour les poser : écoutez si le candidat raconte du vécu.
Question 1 · senior
On vous confie vingt pièces défectueuses et deux mille pièces bonnes. Comment construisez-vous le contrôle ?
Une bonne réponseIl vérifie d'abord si un traitement classique suffit, quand le défaut est contrasté ou géométrique. Sinon, avec si peu de défauts, une détection d'anomalies entraînée sur les pièces bonnes (PatchCore, PaDiM), ou un détecteur supervisé complété par de l'augmentation et des défauts synthétiques. Les vingt défauts sont gardés pour l'évaluation et le réglage du seuil. Il demande un catalogue des défauts avec leur criticité et prévoit de collecter les nouveaux défauts rencontrés en production.
Signal d'alerteUn YOLO entraîné sur les vingt images, en mélangeant entraînement et test, ou une précision annoncée sur les pièces qui ont servi à régler le seuil.
Question 2 · confirmé
Un contrôle de rayures fonctionne le matin et multiplie les faux rejets l'après-midi. Où cherchez-vous ?
Une bonne réponseDans la lumière avant le logiciel : soleil par une verrière, éclairage de l'atelier, LED qui chauffe ou vieillit. Puis la température, la poussière sur l'objectif, un changement de lot de matière. Corrections : un capotage qui isole le poste, un éclairage stroboscopique plus puissant que l'ambiant avec un temps de pose court, une longueur d'onde dédiée avec un filtre optique, et un contrôle d'une image de référence au démarrage.
Signal d'alerteRéentraîner le modèle avec les images de l'après-midi sans chercher la cause physique.
Question 3 · senior
La ligne passe 600 pièces par minute. Comment vérifiez-vous que votre système tient la cadence, et que faites-vous s'il ne la tient pas ?
Une bonne réponse600 pièces par minute laissent 100 ms par pièce, à partager entre acquisition, transfert, traitement et envoi du verdict. Il mesure la latence de bout en bout et sa pire valeur, en plus de la moyenne. Pistes : réduire la zone d'intérêt, baisser la résolution d'entrée du modèle, l'exporter en TensorRT ou OpenVINO avec quantification, répartir les caméras sur plusieurs traitements, ou placer l'éjecteur plus loin sur le convoyeur. Il prévoit le sort d'une pièce dont le verdict arrive trop tard, en général l'éjection.
Signal d'alerteUne moyenne mesurée sur un portable de développement, ou aucune idée de ce que devient une pièce dont le verdict arrive en retard.
Question 4 · confirmé
Le fournisseur annonce 99 % de précision pour son système. Quelles questions lui posez-vous ?
Une bonne réponsePrécision sur quoi : le taux de faux rejets (pièces bonnes éjectées, qui coûtent en rebut) et le taux de défauts manqués (pièces mauvaises livrées, qui coûtent en réclamations) se mesurent séparément, par type de défaut. Sur quelles pièces, avec combien de défauts dans l'échantillon, prises à quelle période. Il propose une étude de répétabilité où un lot de pièces étalons connues repasse plusieurs fois, pour vérifier que le verdict ne change pas (étude R&R par attributs).
Signal d'alerteAccepter un pourcentage global sans savoir s'il mélange faux rejets et défauts manqués, alors qu'avec 1 % de pièces défectueuses, un système qui accepte tout affiche 99 %.
Question 5 · confirmé
Comment échangez-vous avec l'automate pour que la pièce mauvaise soit éjectée, et pas sa voisine ?
Une bonne réponseLa prise de vue est déclenchée par un capteur ou un codeur, et chaque image est associée à un identifiant ou à une position de pièce. Le verdict part en sortie numérique ou par le bus de terrain (Profinet, EtherNet/IP) avec cet identifiant, et l'automate suit la pièce jusqu'à l'éjecteur grâce au codeur. Il prévoit un signal de vie du système de vision et un comportement sûr en cas de panne, arrêt de la ligne ou éjection systématique.
Signal d'alerteUn verdict envoyé le plus vite possible sans identifiant de pièce, avec un délai fixe alors que la vitesse du convoyeur varie.
Recevez la fiche d'entretien complète en PDF
La fiche pour mener l'entretien de bout en bout, prête à imprimer ou à partager avec le manager.
- 30 questions sur 6 axes, avec la bonne réponse, le signal d'alerte et la relance
- Le niveau visé pour chaque question
- Une mise en situation de 20 minutes et ce qu'on attend du candidat
- La grille d'évaluation de 1 à 4, axe par axe
Avant d'ouvrir un poste d'ingénieur vision industrielle
Automaticien formé à la vision ou data scientist formé à l'usine : lequel recruter ?
Tout dépend des défauts à détecter. Pour des contrôles de présence, de mesure ou de lecture de codes, un profil issu de l'automatisme et de la vision classique sera opérationnel plus vite. Pour des défauts d'aspect variables (textures, matières naturelles, surfaces peintes), le deep learning devient nécessaire et un profil data apporte la méthode d'évaluation. Dans les deux cas, vérifiez en entretien la partie qui manque au candidat, en vous appuyant sur les axes du PDF.
Halcon, Cognex ou Keyence : l'expérience sur un logiciel se transpose-t-elle ?
En grande partie. Les notions restent les mêmes : localisation de la pièce, outils de mesure, lecture de codes, réglage des seuils, échange avec l'automate. Passer d'un logiciel à l'autre demande un temps de prise en main, plus long pour les outils de deep learning propres à chaque éditeur. Si la personne doit être autonome dès la première mise en service, demandez le logiciel de votre parc. Sinon, la compréhension de l'éclairage et de l'optique pèse davantage.
Quelle mise en situation proposer à un ingénieur vision industrielle ?
Le test technique le plus parlant part d'images réelles d'un poste qui pose problème : faux rejets, défaut peu contrasté, reflet gênant. Demandez ce que la personne change d'abord, entre éclairage, optique, traitement et seuil, et comment elle mesurerait l'amélioration. Si le poste comporte du deep learning, ajoutez un petit jeu d'images déséquilibré et demandez un protocole d'évaluation. Un échange en direct de 30 à 45 minutes suffit en général à situer le niveau.
Un diplômé en computer vision sans expérience industrielle peut-il convenir ?
Oui pour un poste junior encadré. Vérifiez qu'il sait évaluer un modèle sur des données déséquilibrées et qu'il a compris qu'aucun logiciel ne détectera un défaut invisible sur l'image. L'éclairage, la cadence et le dialogue avec l'automate s'apprennent sur le terrain, aux côtés d'un ingénieur expérimenté lors des premières mises en service. Pour un poste où la personne sera seule sur site, privilégiez quelqu'un qui a déjà mis un poste d'inspection en production.
Pour structurer vos autres entretiens, consultez aussi nos pages sur les questions d'entretien de recrutement, la méthode de l'entretien structuré et la grille d'évaluation d'entretien.